
Hasta ahora había que entrenar a un robot para cada tarea nueva. La nueva idea es mucho más simple: que te mire unos segundos
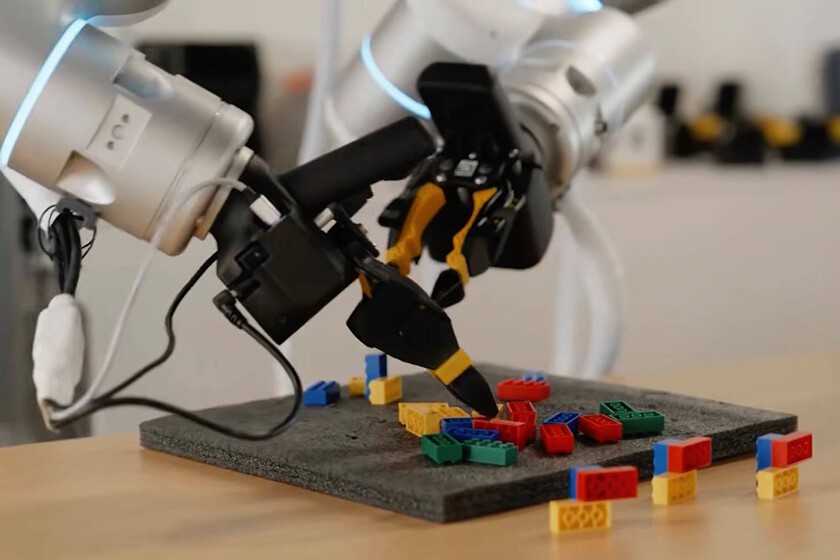
La firma de robótica e inteligencia artificial Generalist AI ha dado un paso significativo en el desarrollo de robots más versátiles con la presentación de su modelo GEN-1.5. Este innovador sistema es capaz de aprender nuevas tareas simplemente observando una demostración física de entre tres y 12 segundos, un proceso que han denominado «physical prompting». Este enfoque se asemeja al uso de ejemplos en los modelos de lenguaje, pero aplicado al mundo físico.
El modelo GEN-1.5 no requiere la creación de un nuevo conjunto de datos de entrenamiento ni ajustes finos. En su lugar, el robot observa cómo se manipula un objeto y utiliza esa información como contexto para deducir las acciones necesarias. Esto permite que tareas como abrir un bote, bajar una cremallera o sacar un billete de una cartera sean aprendidas rápidamente por el robot.
Generalist AI ha demostrado que el robot puede incluso concatenar dos demostraciones distintas para completar los movimientos intermedios por sí mismo. Además, es posible utilizar una demostración realizada en un simulador para controlar el robot real, incluso si no ha sido preentrenado con simulaciones. GEN-1.5 también puede aprender observando a una persona realizar la tarea, trasladando esos movimientos a sus pinzas.
No obstante, el sistema aún presenta limitaciones. En pruebas con diez tareas de manipulación sencillas, la tasa de éxito fue del 59%, lo que significa que falla en cuatro de cada diez intentos. Sin embargo, con un entrenamiento adicional mínimo, la tasa de éxito puede aumentar al 83%, demostrando el potencial de mejora del modelo.
Este avance en la robótica es un ejemplo del esfuerzo por crear modelos generales que puedan reutilizar lo aprendido entre tareas, similar a lo que se ha logrado en la inteligencia artificial generativa de texto. Generalist AI apuesta por que con suficiente experiencia previa, cada nueva interacción sea más económica de aprender.